
01 / WHAT WE DO
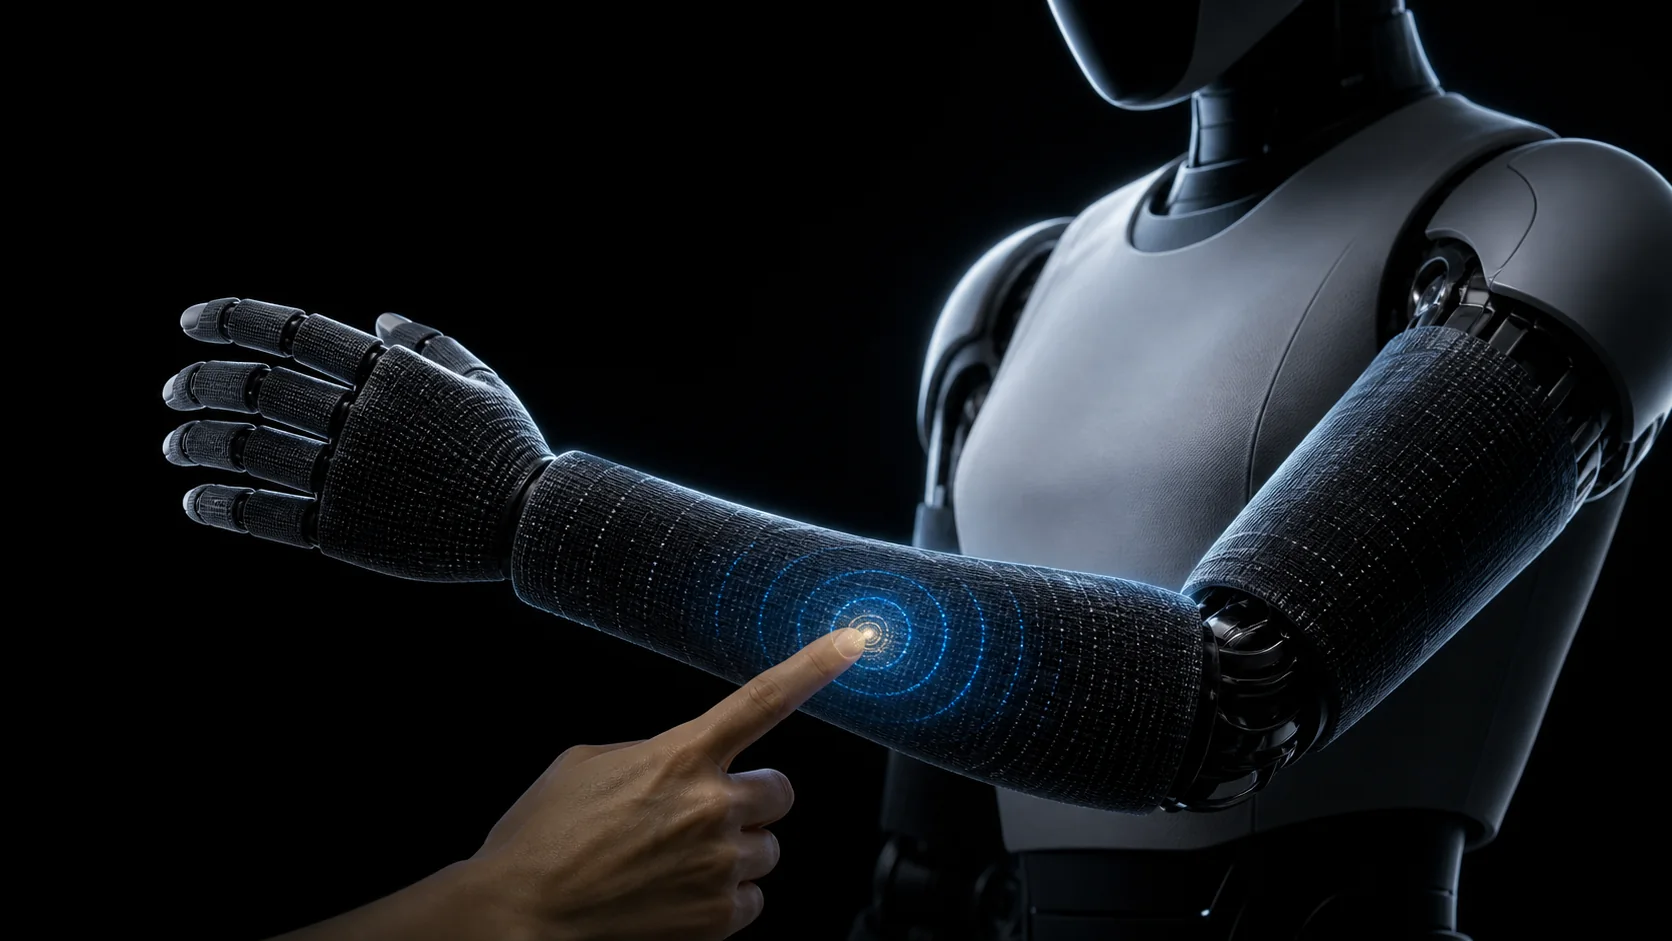
从一根手指,到机器人全身柔软地覆盖机器
柔软地覆盖机器
敏锐地感知世界
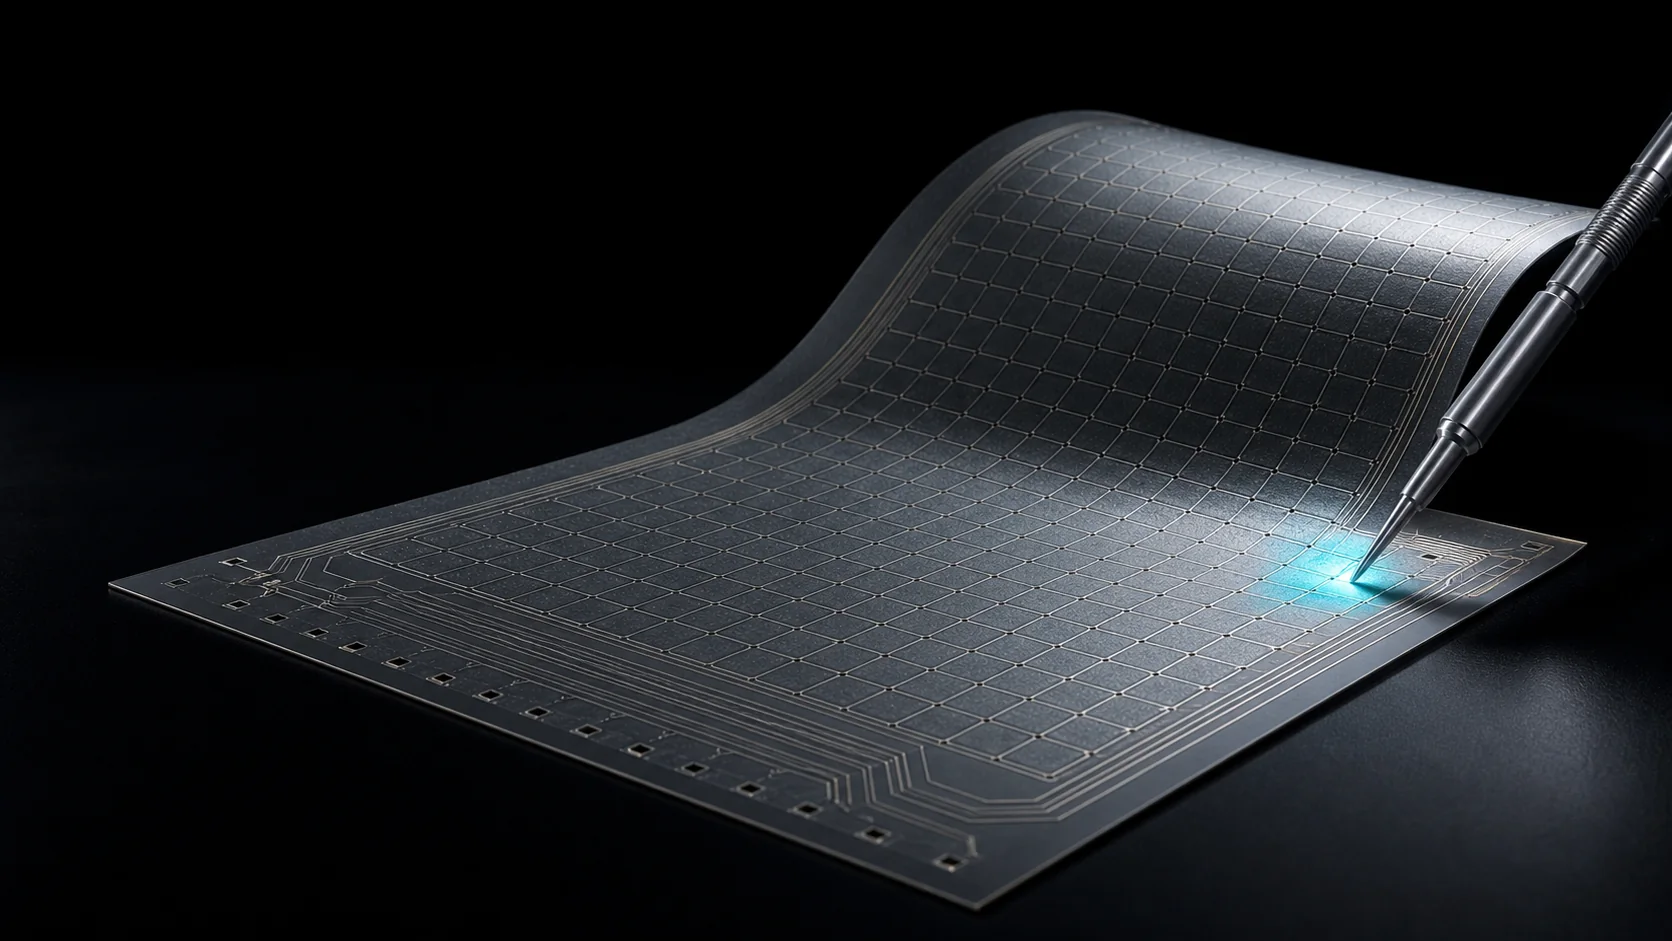
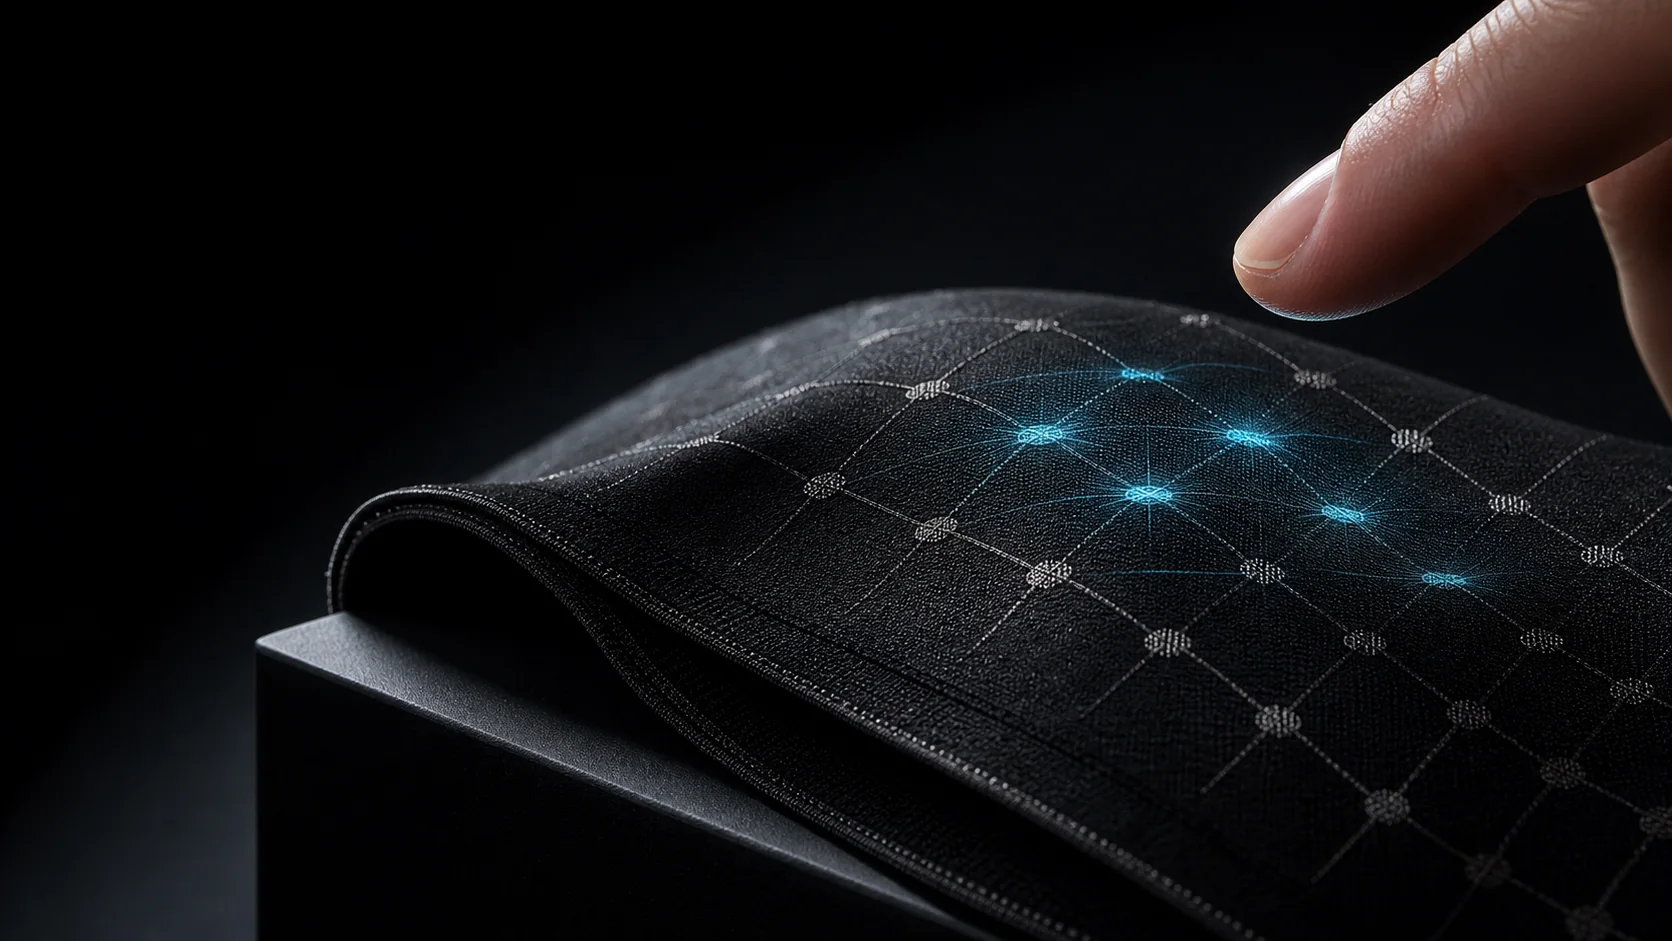
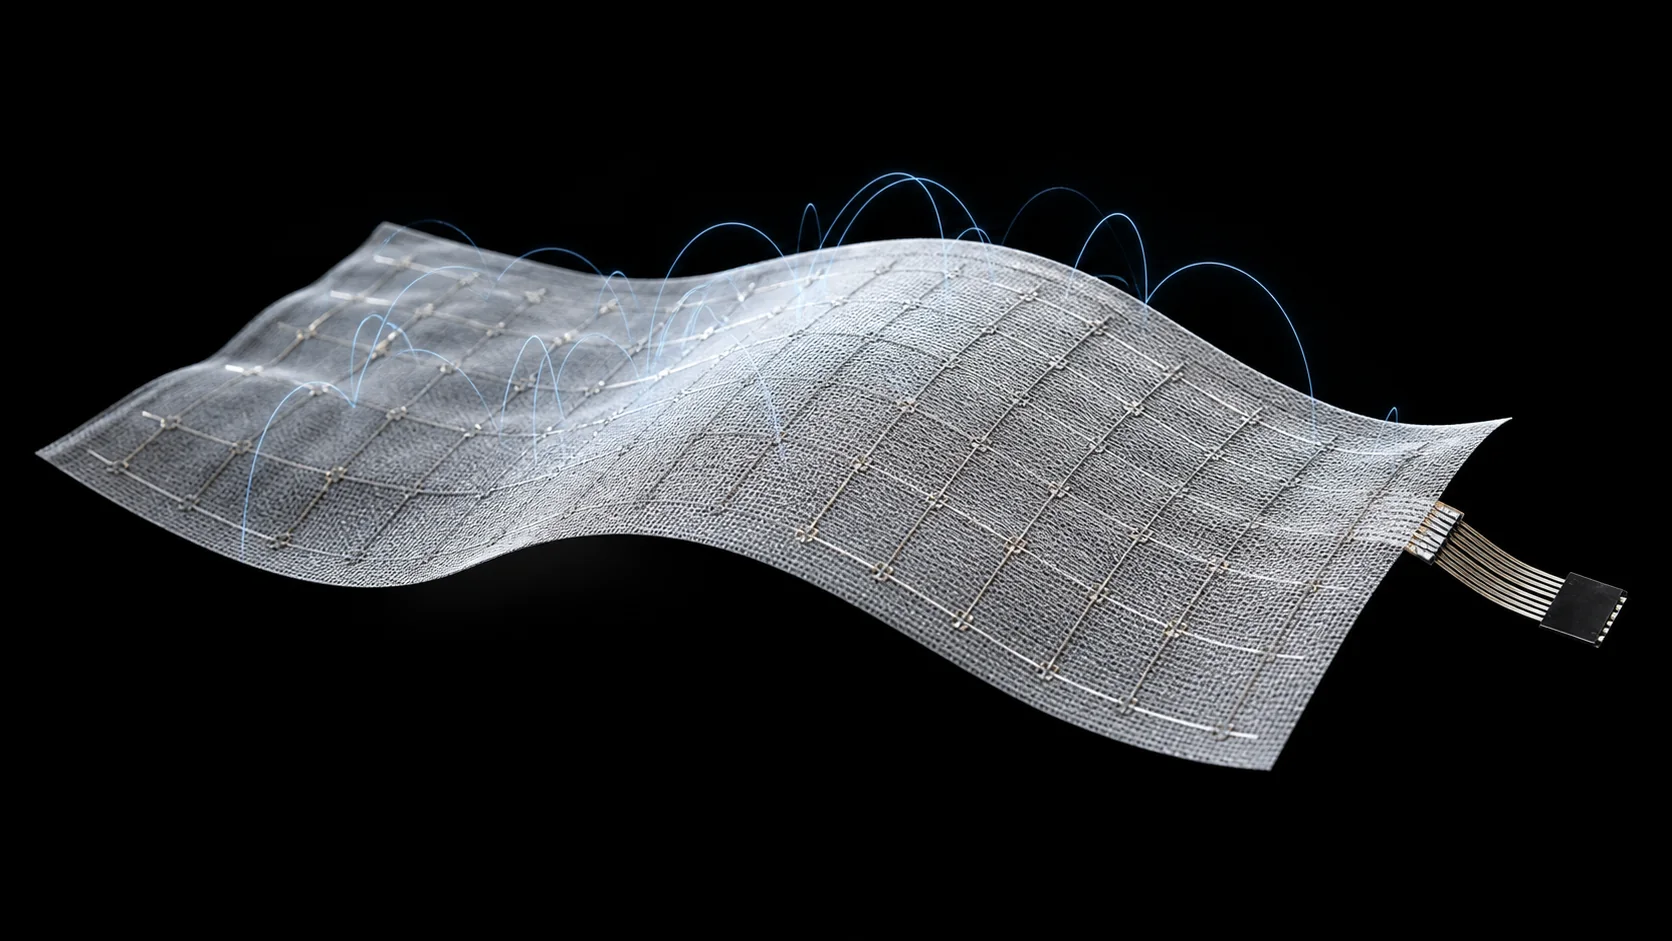
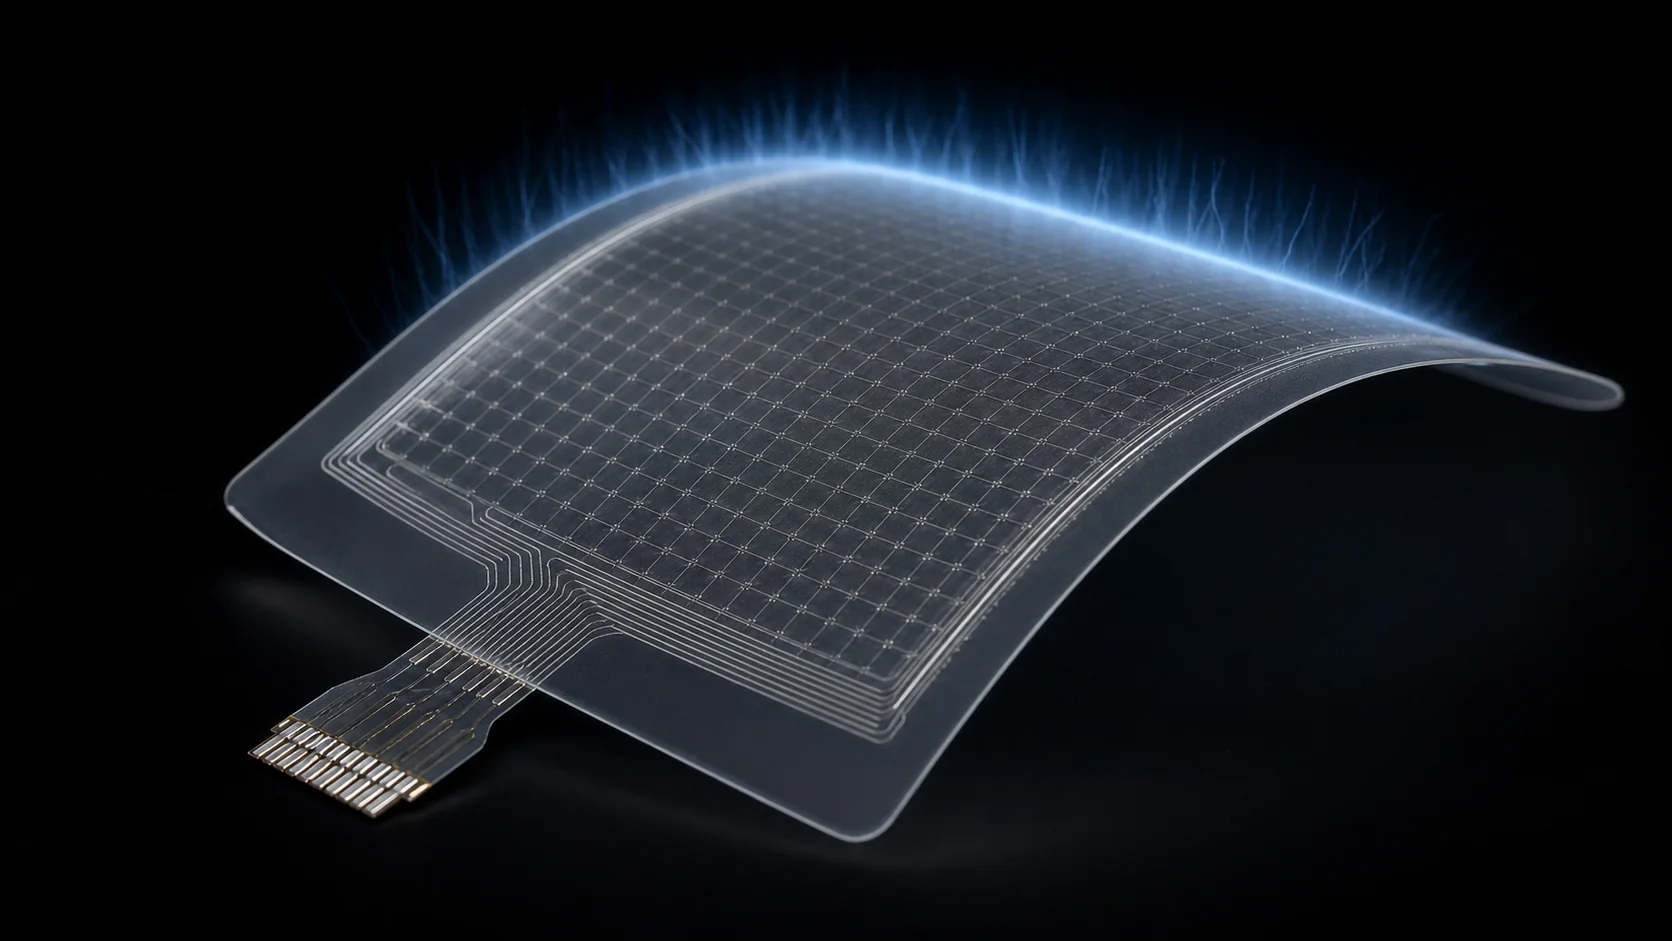
MACHSKiN 以织物与薄膜为载体,以压阻与电容感知为核心,为不同形态的机器人构建可贴合、可扩展的触觉表面。
02 / E-SKIN
机器人电子皮肤
织物与薄膜,压阻与电容。根据机器人形态、覆盖部位与感知目标选择合适的柔性触觉表面。
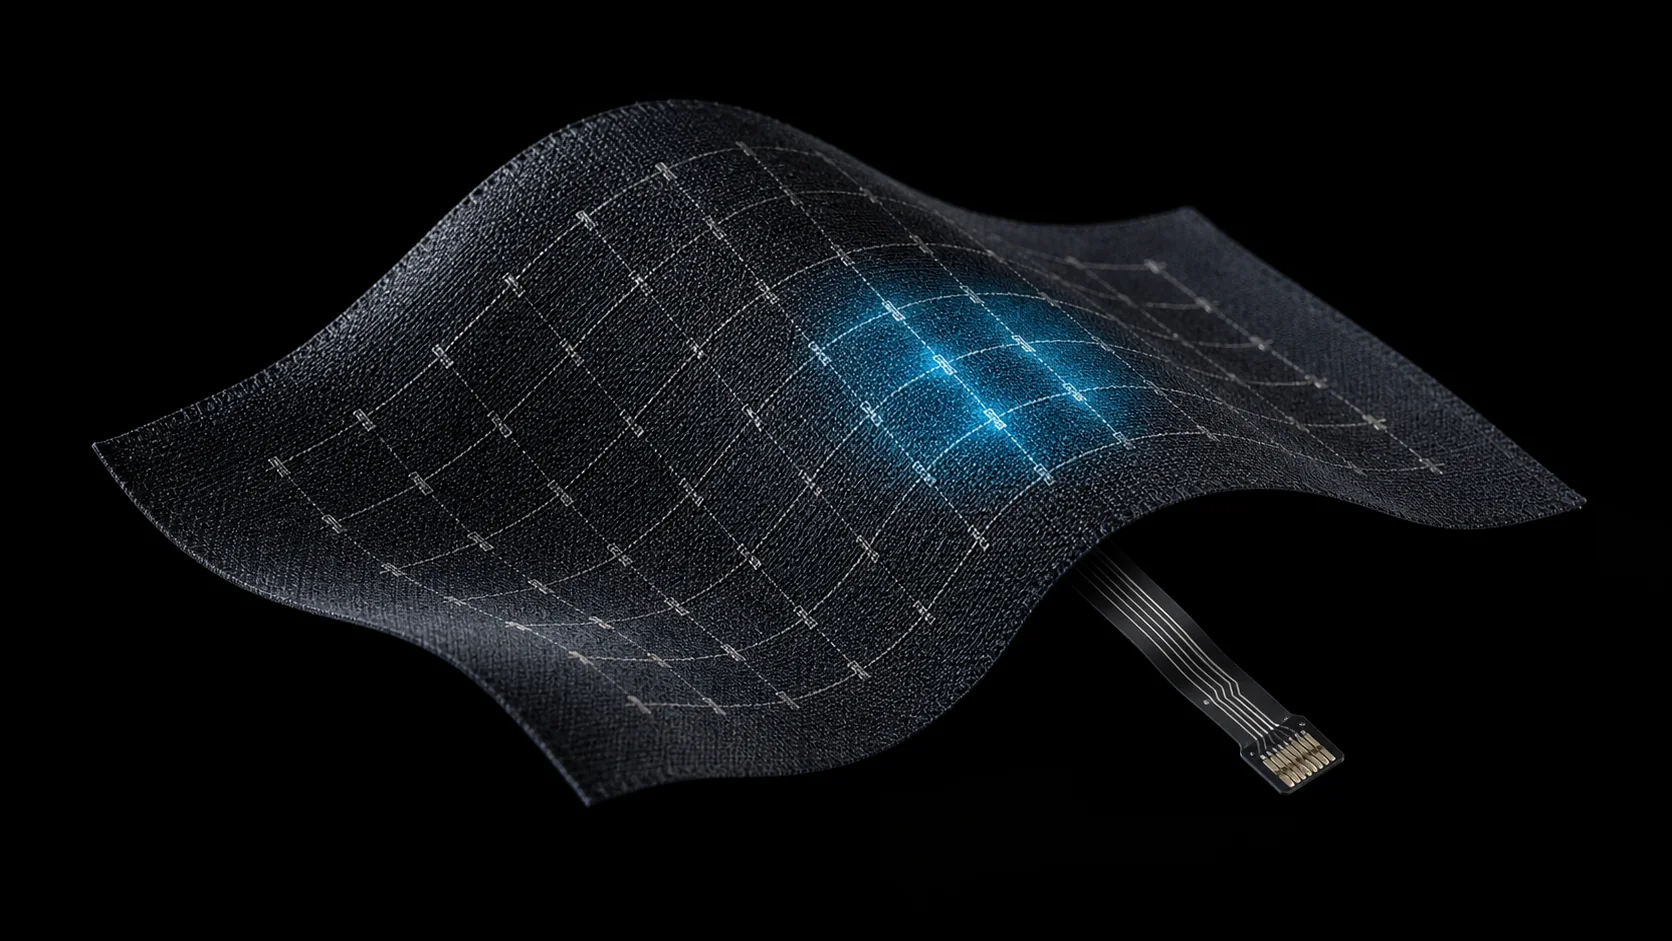 01 · E-SKIN
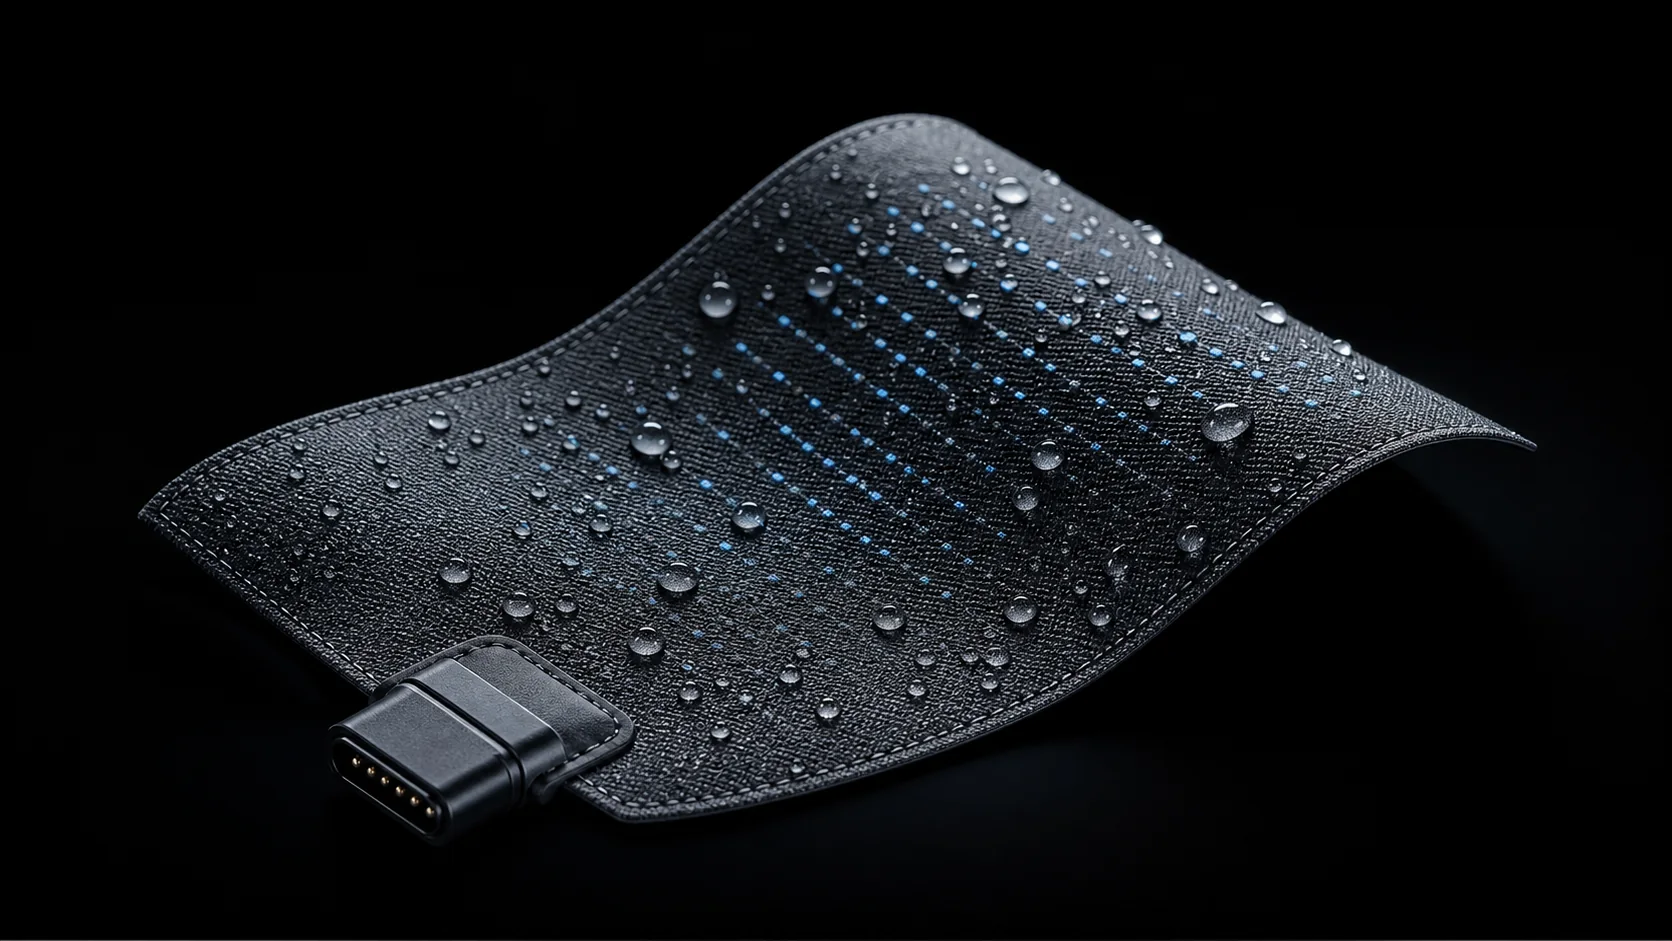 02 · E-SKIN
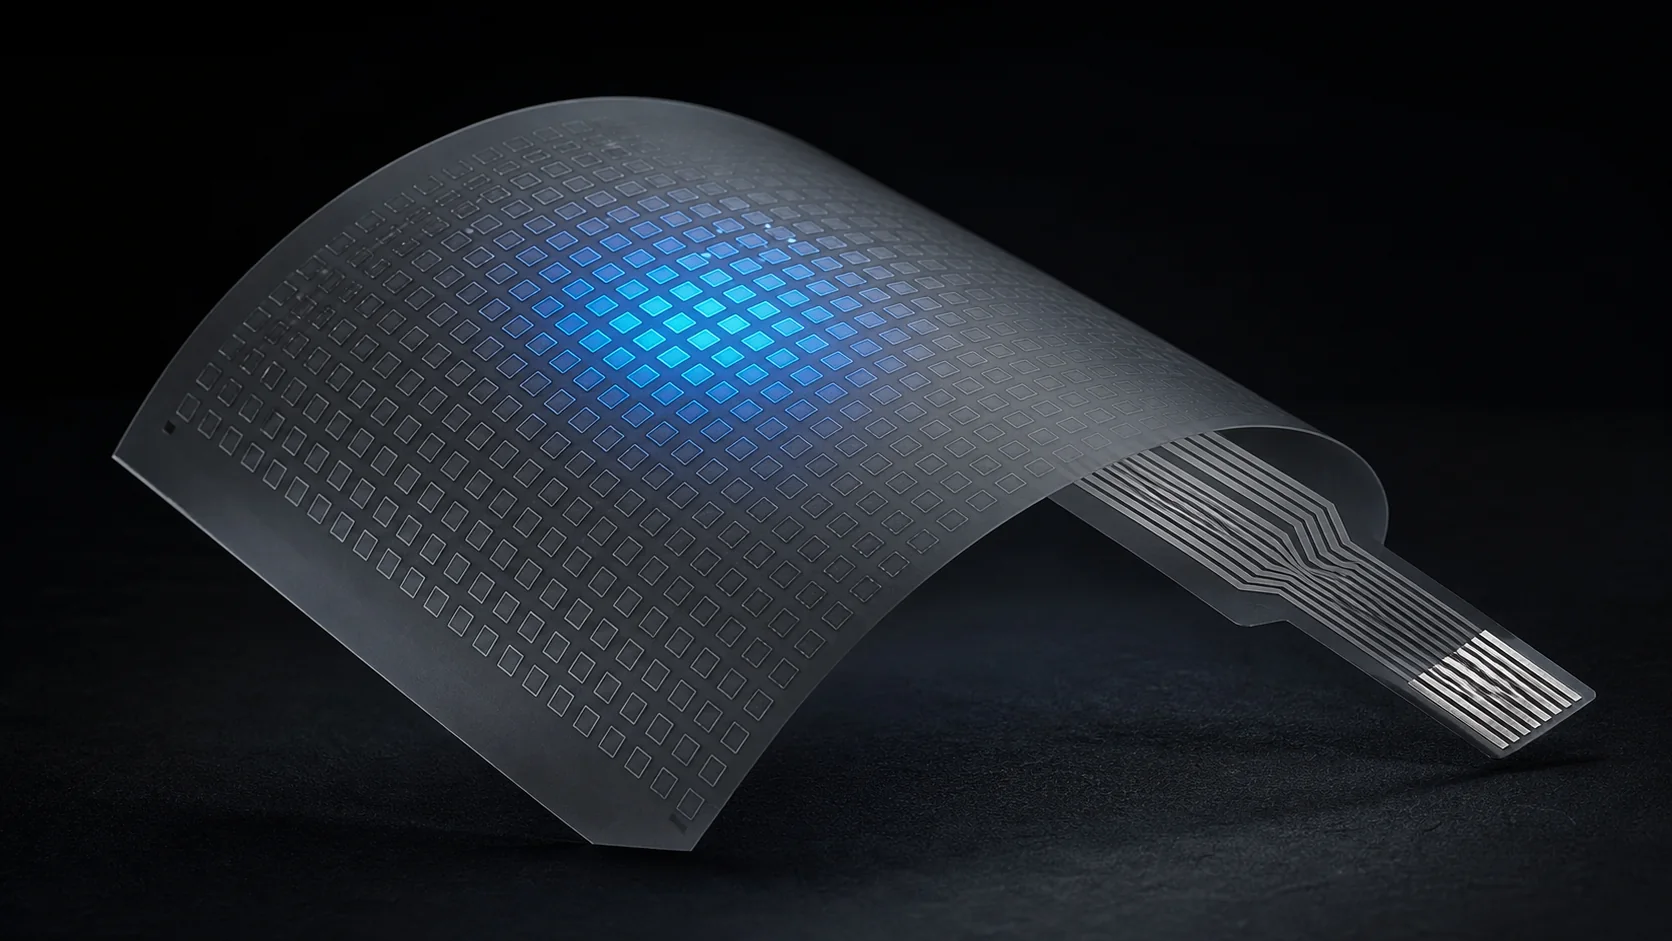 03 · E-SKIN
 04 · E-SKIN
 05 · E-SKIN
04 / APPLICATIONS
感知,遍布机器人全身
让电子皮肤进入机器人真实工作场景。
人形机器人
覆盖手臂、躯干与关节外壳,为全身接触感知和自然交互提供基础。
灵巧手与夹爪
在指尖、指腹与手掌感知接触位置及压力变化,辅助抓取与精细操作。
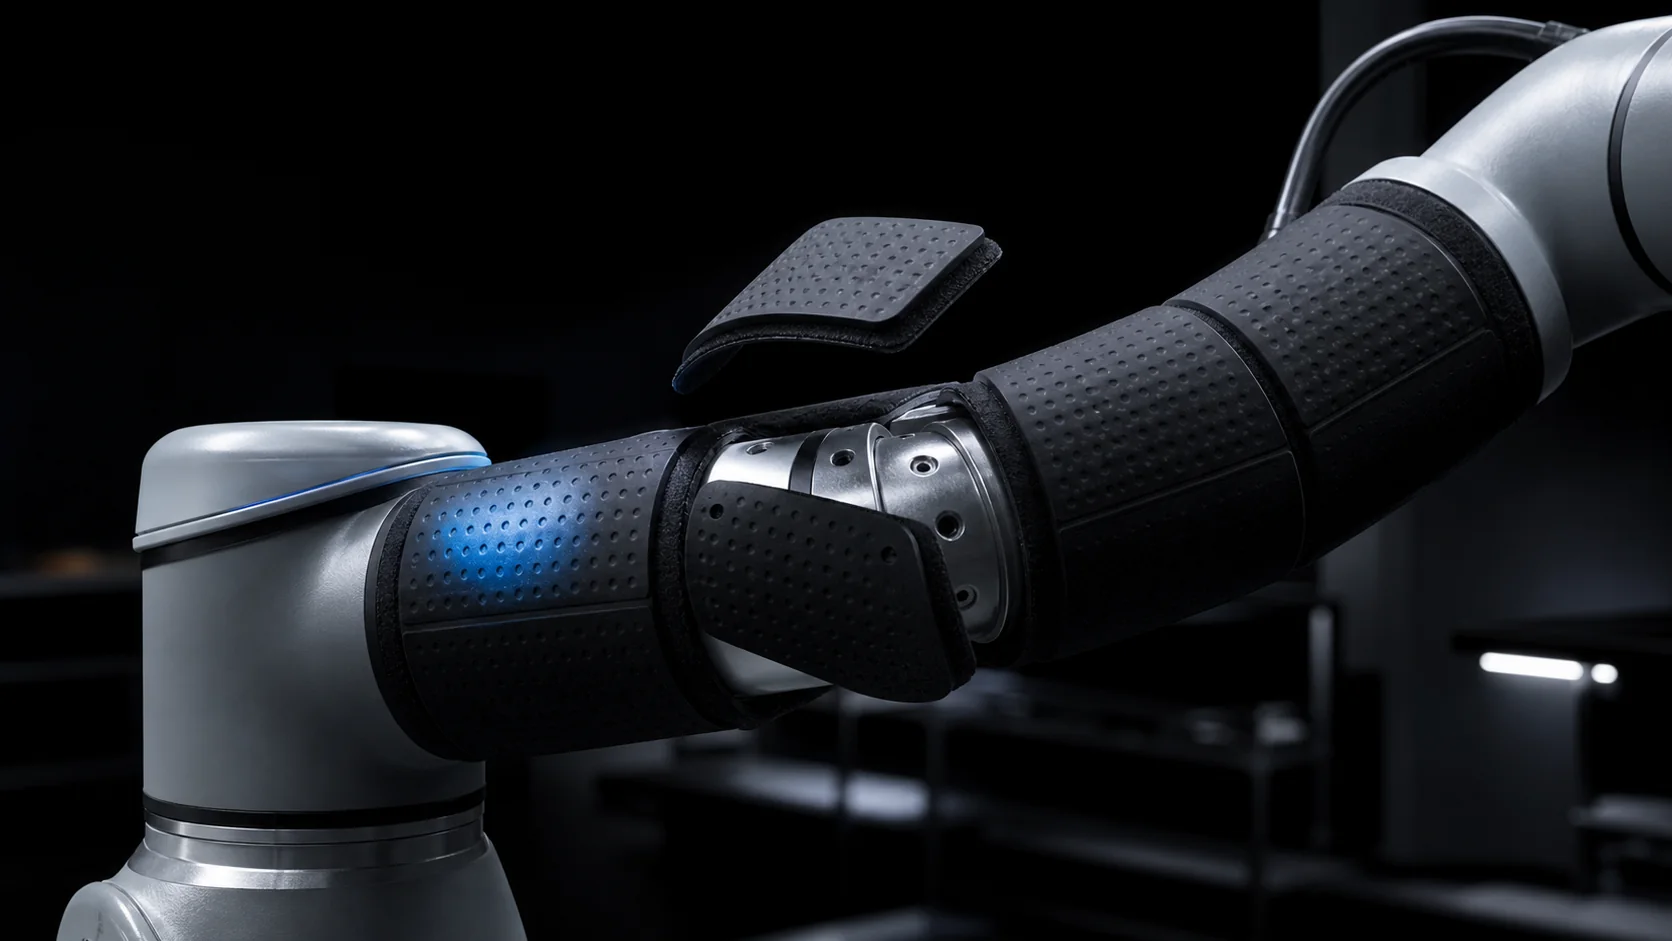
协作机器人
为机械臂增加柔性碰撞感知,服务于人机协作和安全控制。
科研与实验
组合电子皮肤、采集硬件和数据接口,加速触觉感知研究。
05 / TECHNOLOGY
触觉背后的
材料、结构与数据
柔性材料与贴合结构
面向平面、曲面和可动结构设计织物与薄膜传感单元。
压阻与电容双技术路线
针对接触、压力、轻触及不同环境提供多样感知方案。
阵列化与大面积扩展
从单点到阵列、从局部到大面积覆盖,适配机器人不同部位。
采集与系统接入
配套信号读取、数据传输和上位机显示,形成完整触觉链路。
06 / DATA & EQUIPMENT
从皮肤到数据
一套完整触觉链路
电子皮肤→采集设备→数据重建→机器人系统
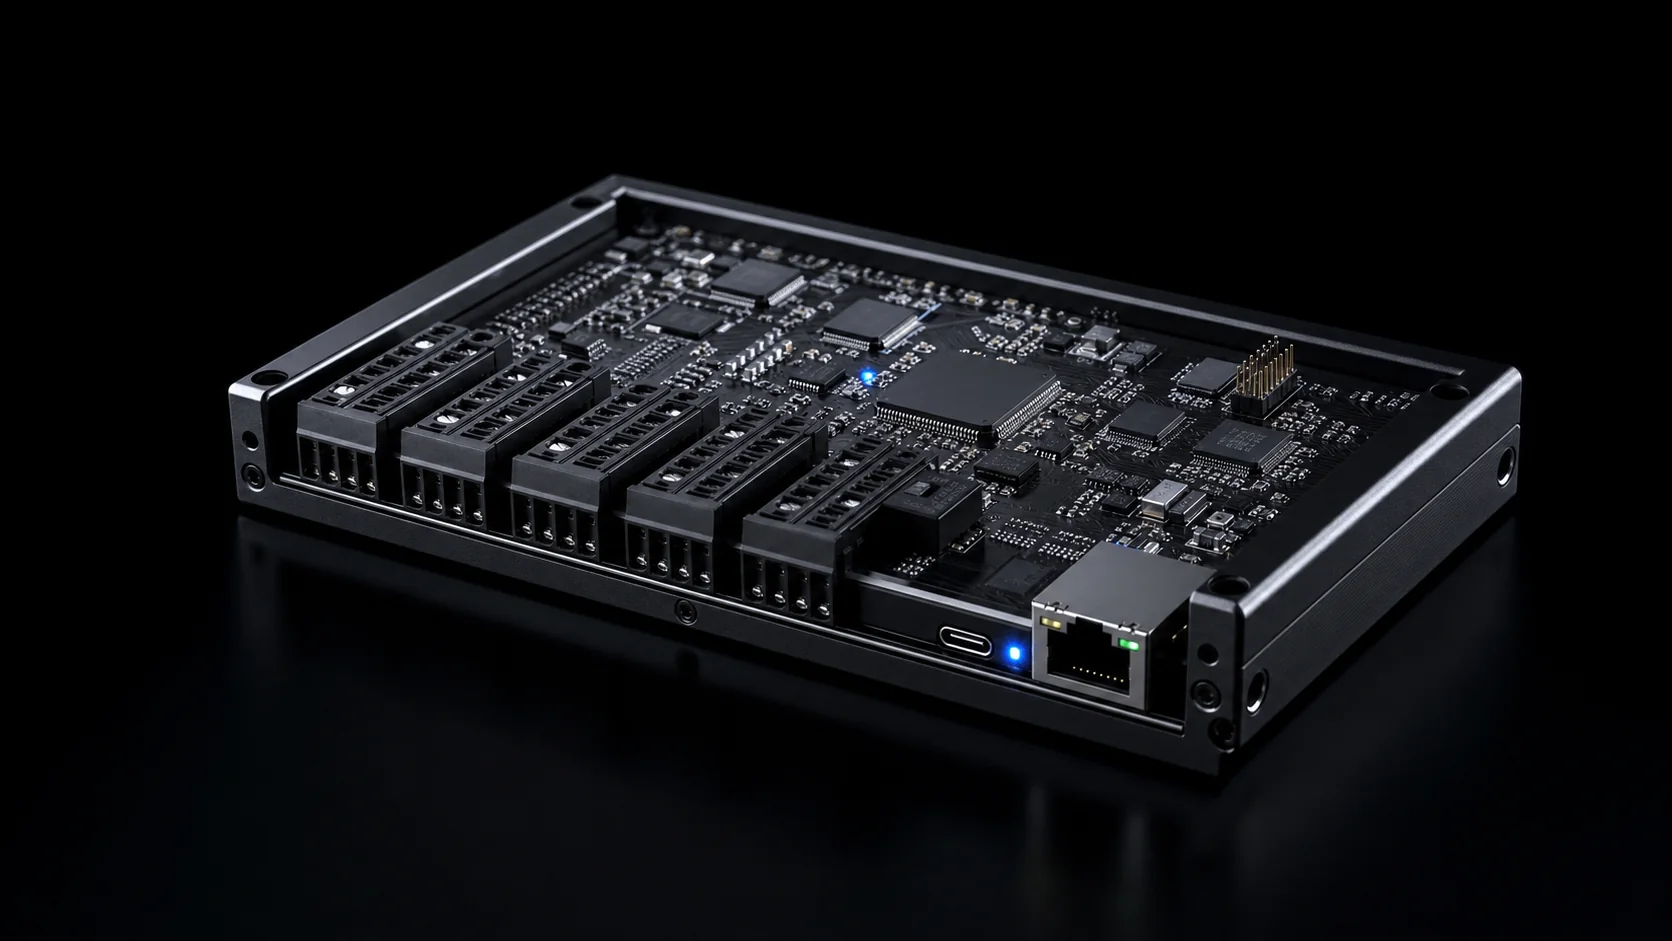
配套阵列采集、八通道采集与柔性电子测试设备,为研发、标定、性能验证和机器人系统接入提供工具。
 01 · ARRAY DAQ
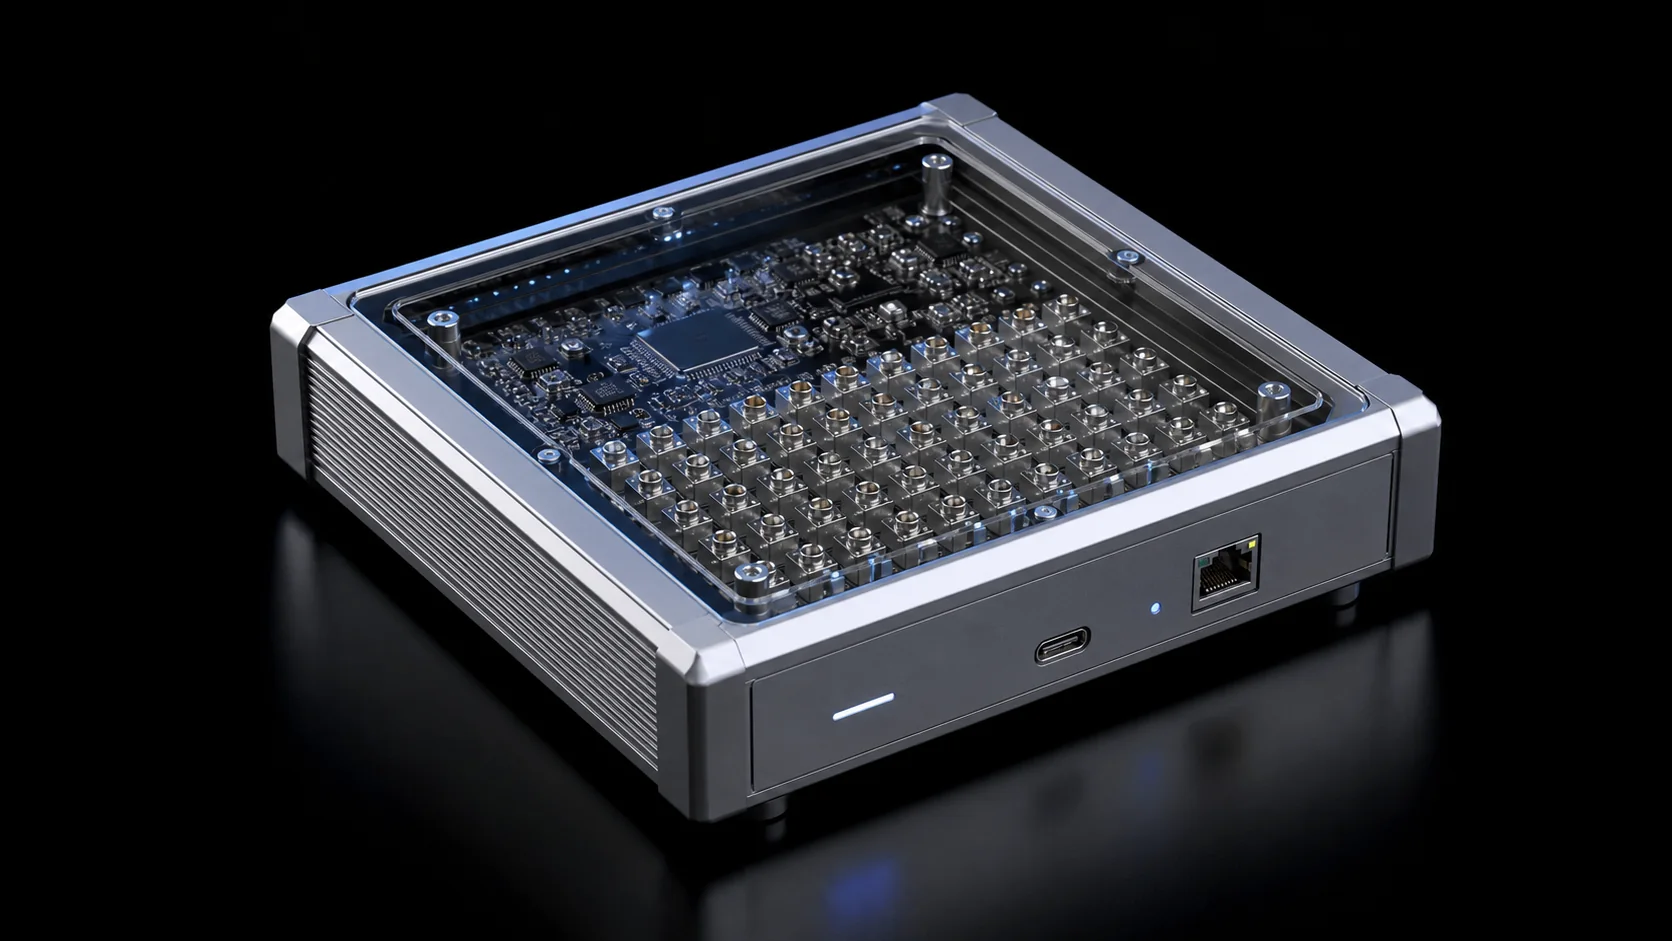 02 · ARRAY DAQ
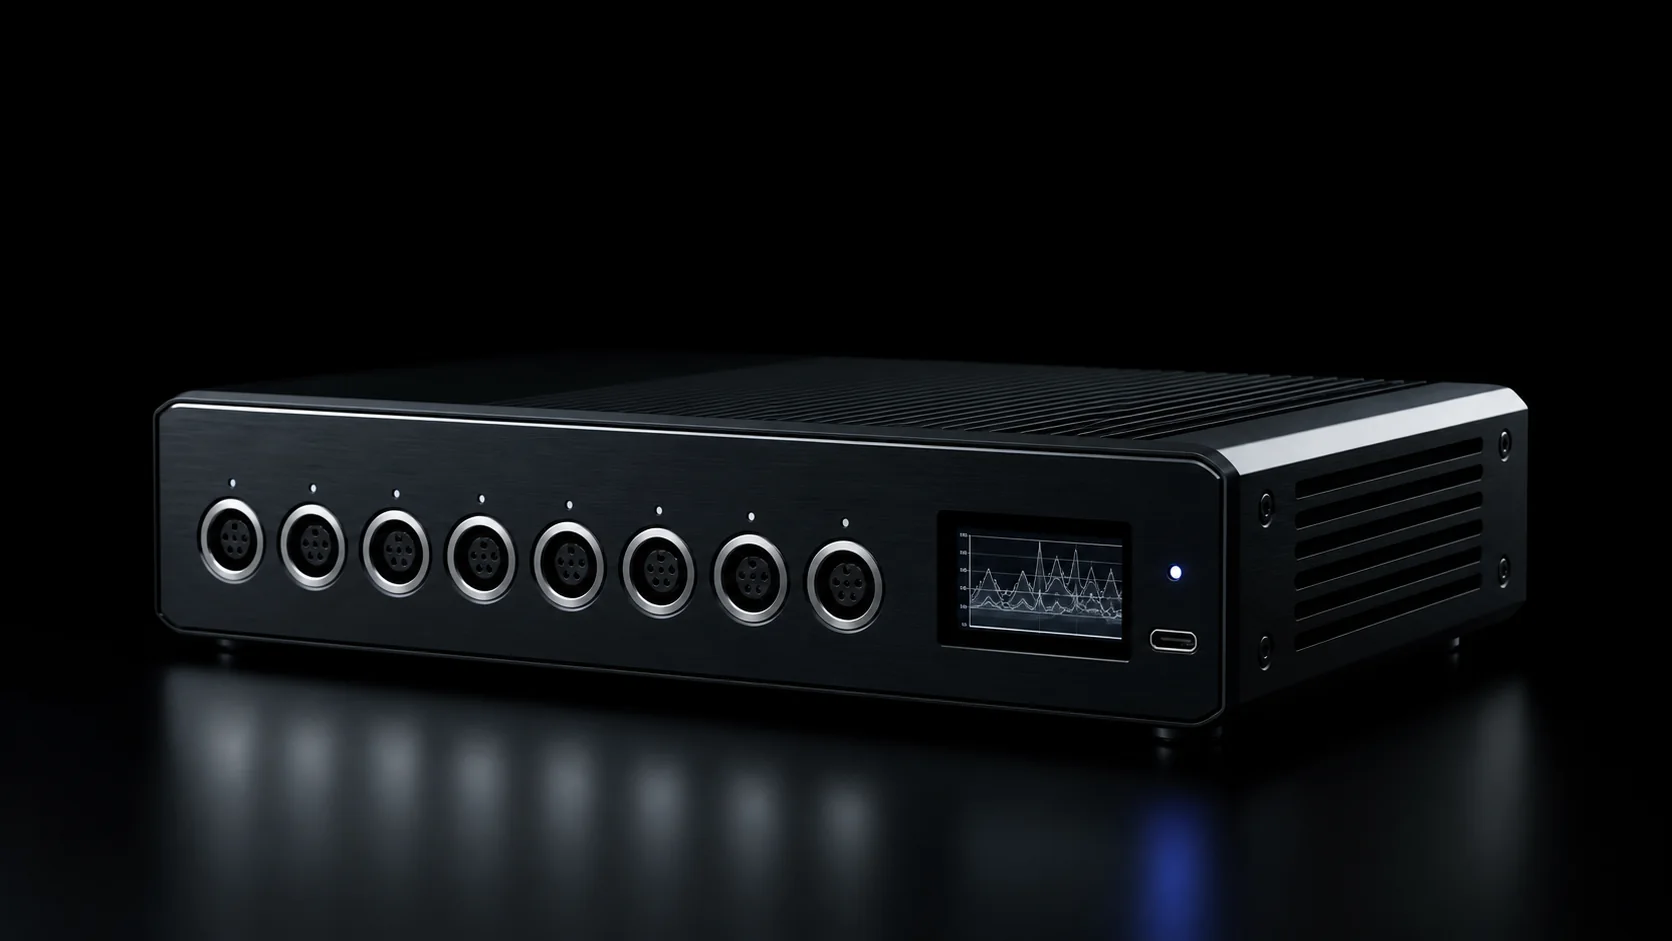 03 · 8-CHANNEL
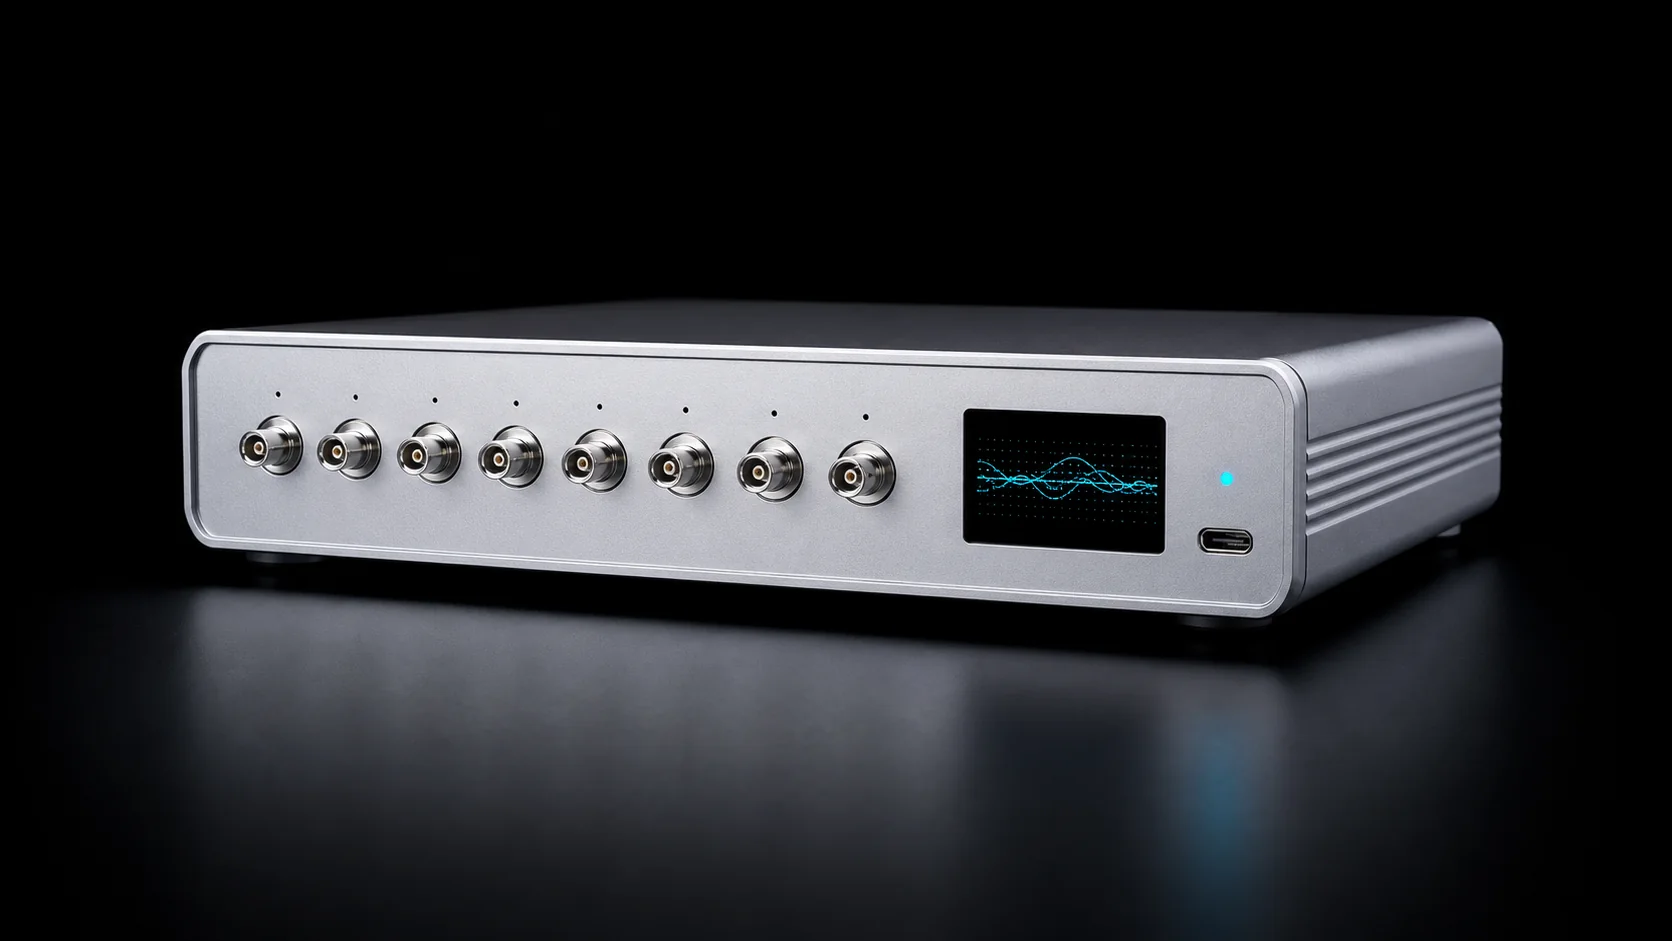 04 · 8-CHANNEL
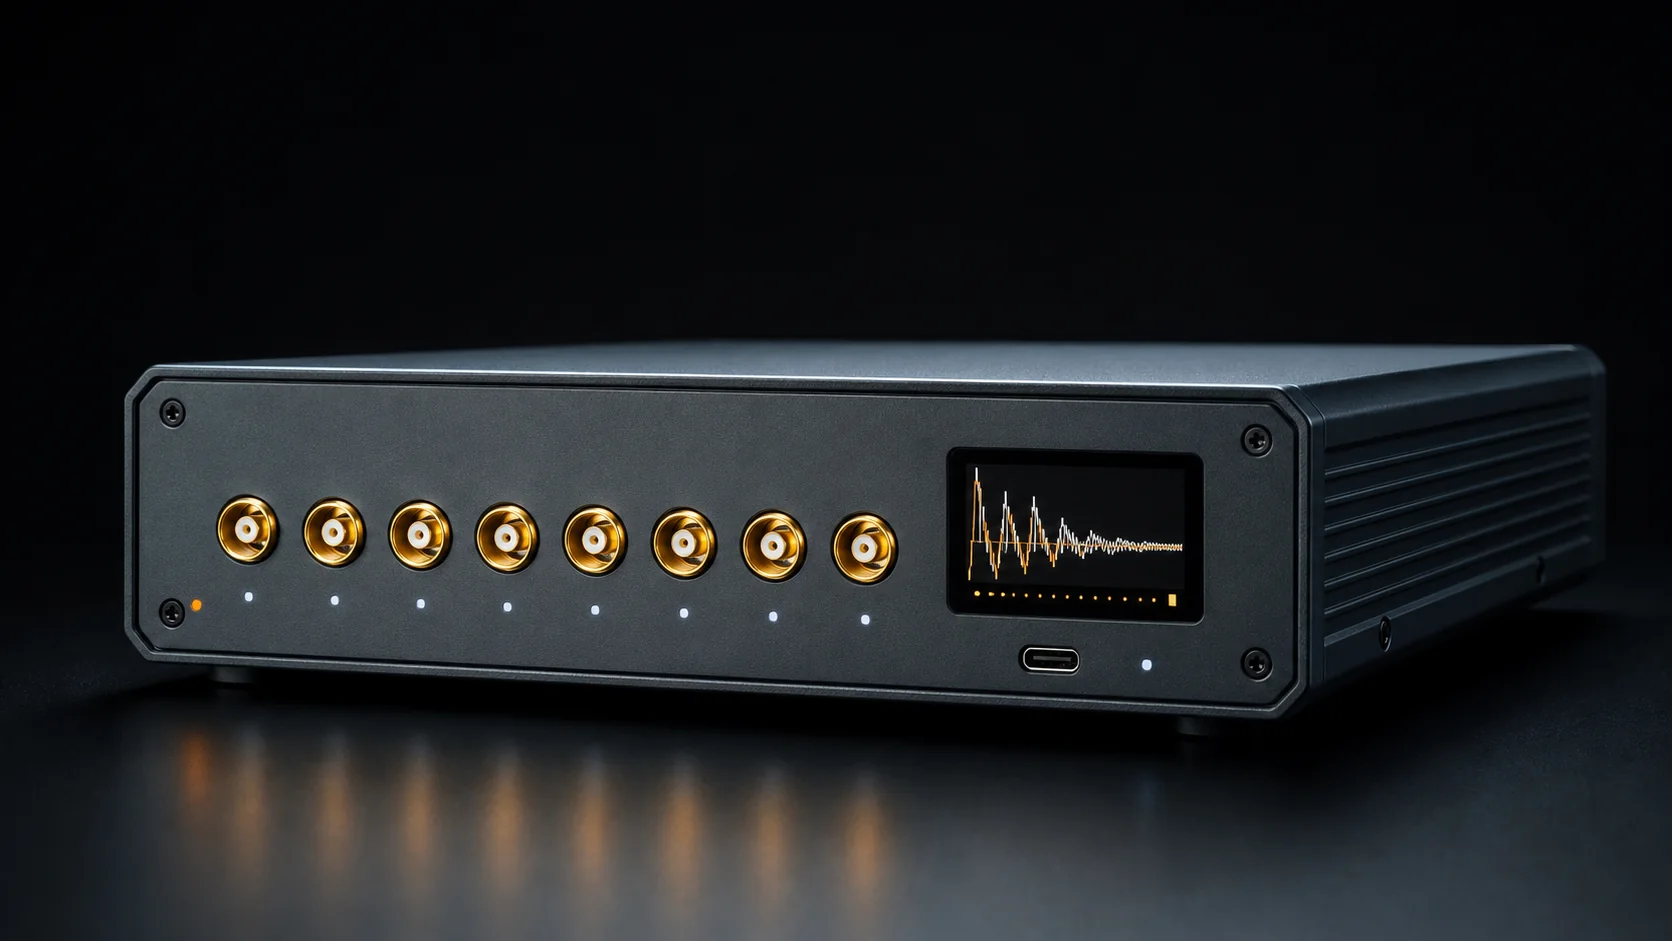 05 · 8-CHANNEL
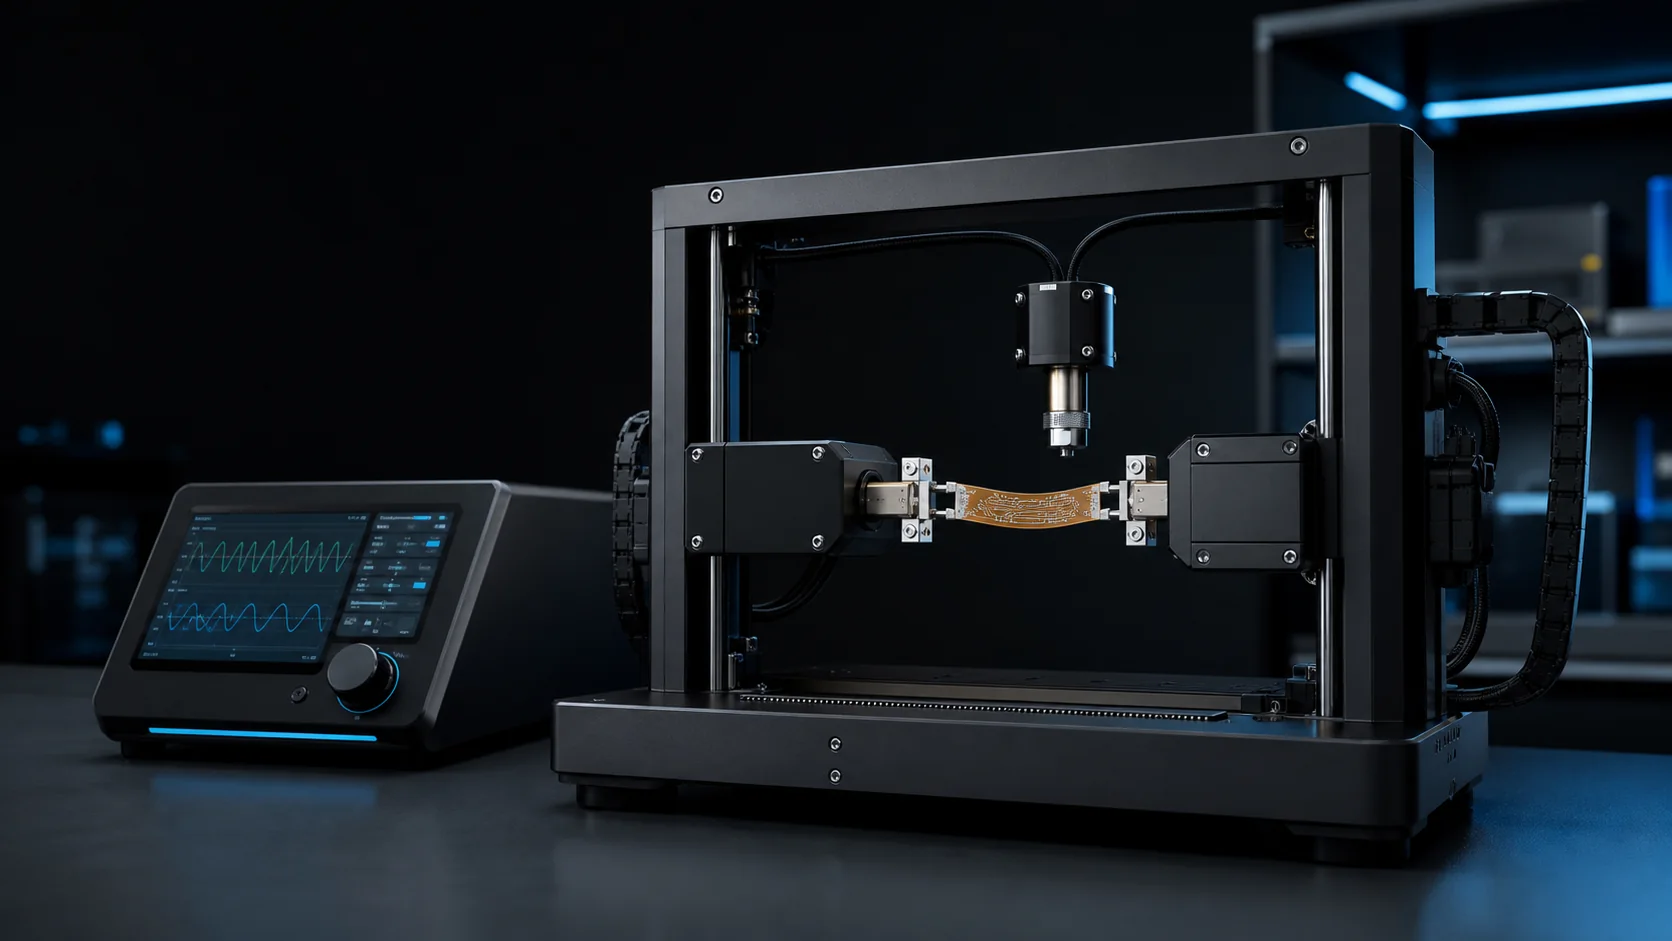 06 · FLEX TEST
PARTNERS / COLLABORATION
共同探索机器人触觉
与高校、科研机构及产业伙伴持续开展电子皮肤与柔性感知探索。
 清华大学
 浙江大学
 吉林大学
 华中科技大学
 燕山大学
 湖北三峡实验室
 新加坡国立大学
 美的集团
 法奥机器人
···持续增加中
07 / LET'S BUILD THE SENSE OF TOUCH
你的机器人
需要怎样的皮肤?
欢迎联系我们,并说明机器人形态、覆盖区域、感知方式与使用环境,我们将协助进行产品选型与方案匹配。
前往淘宝店铺